数组
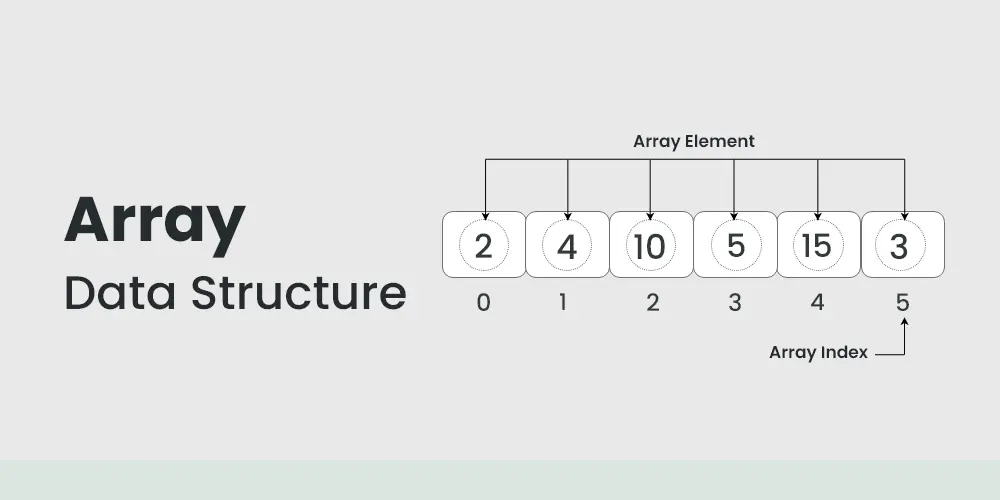
数组是程序设计中最基础的数据结构,它把相同类型的数据按连续的内存位置有序存放,通过下标就能快速访问对应元素,便于批量存储与处理一组数据,但数组长度大多固定,插入删除操作效率相对较低。
数据结构
页码9/11
数组是程序设计中最基础的数据结构,它把相同类型的数据按连续的内存位置有序存放,通过下标就能快速访问对应元素,便于批量存储与处理一组数据,但数组长度大多固定,插入删除操作效率相对较低。
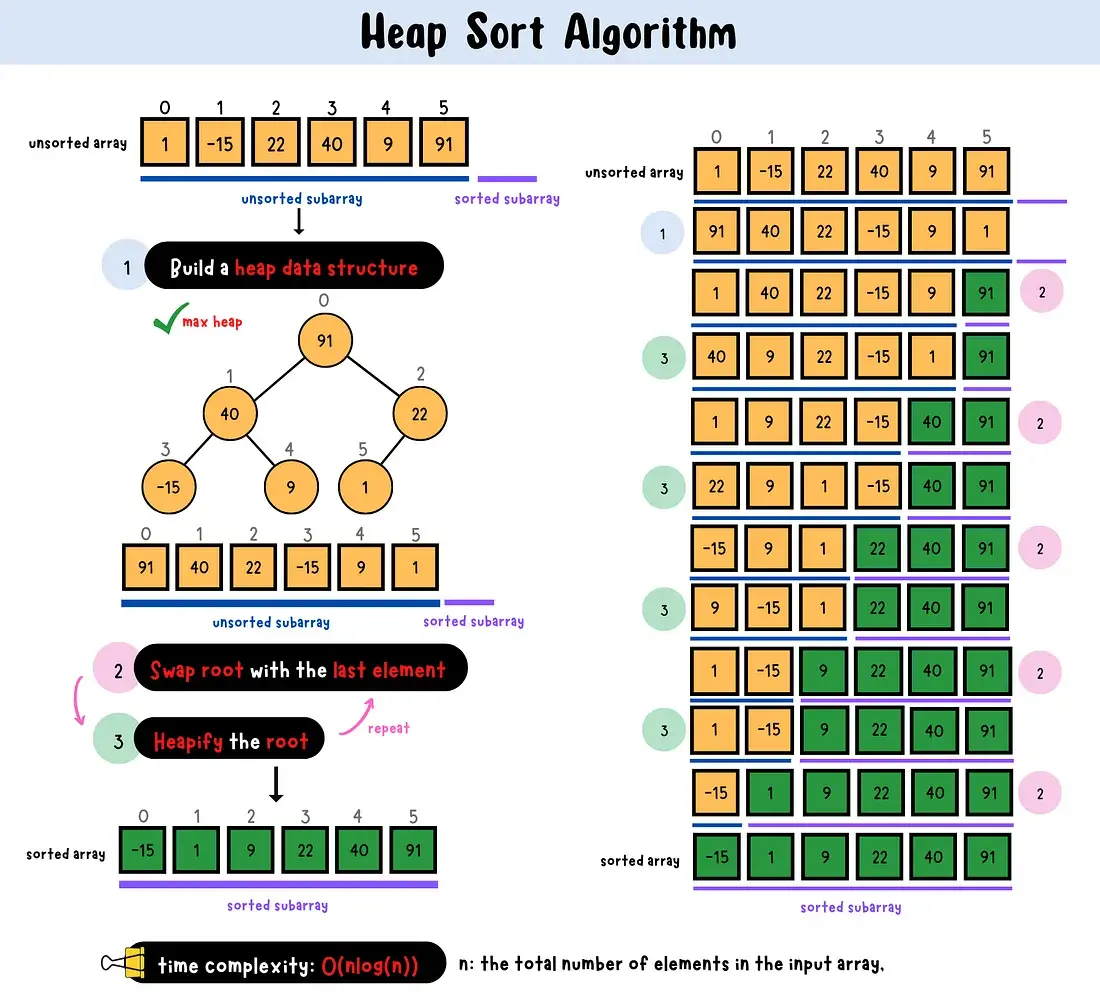
堆排序利用大顶堆(或小顶堆)的堆性质,先将待排序数组构建成堆,反复取出堆顶最大元素放到末尾,再调整剩余元素维持堆结构,完成排序;时间复杂度稳定\(O(n\log n)\),原地排序,属于不稳定排序。
DAG 即有向无环图,DAG 上的最短路径先对图做拓扑排序,按照拓扑序列依次取出每个顶点,对它的所有出边执行松弛操作即可求出单源最短路径;该算法可以处理负权边,不能处理负环(DAG 本身不存在环),时间复杂度 O(n+m),效率优于 Bellman‑Ford 与 SPFA。
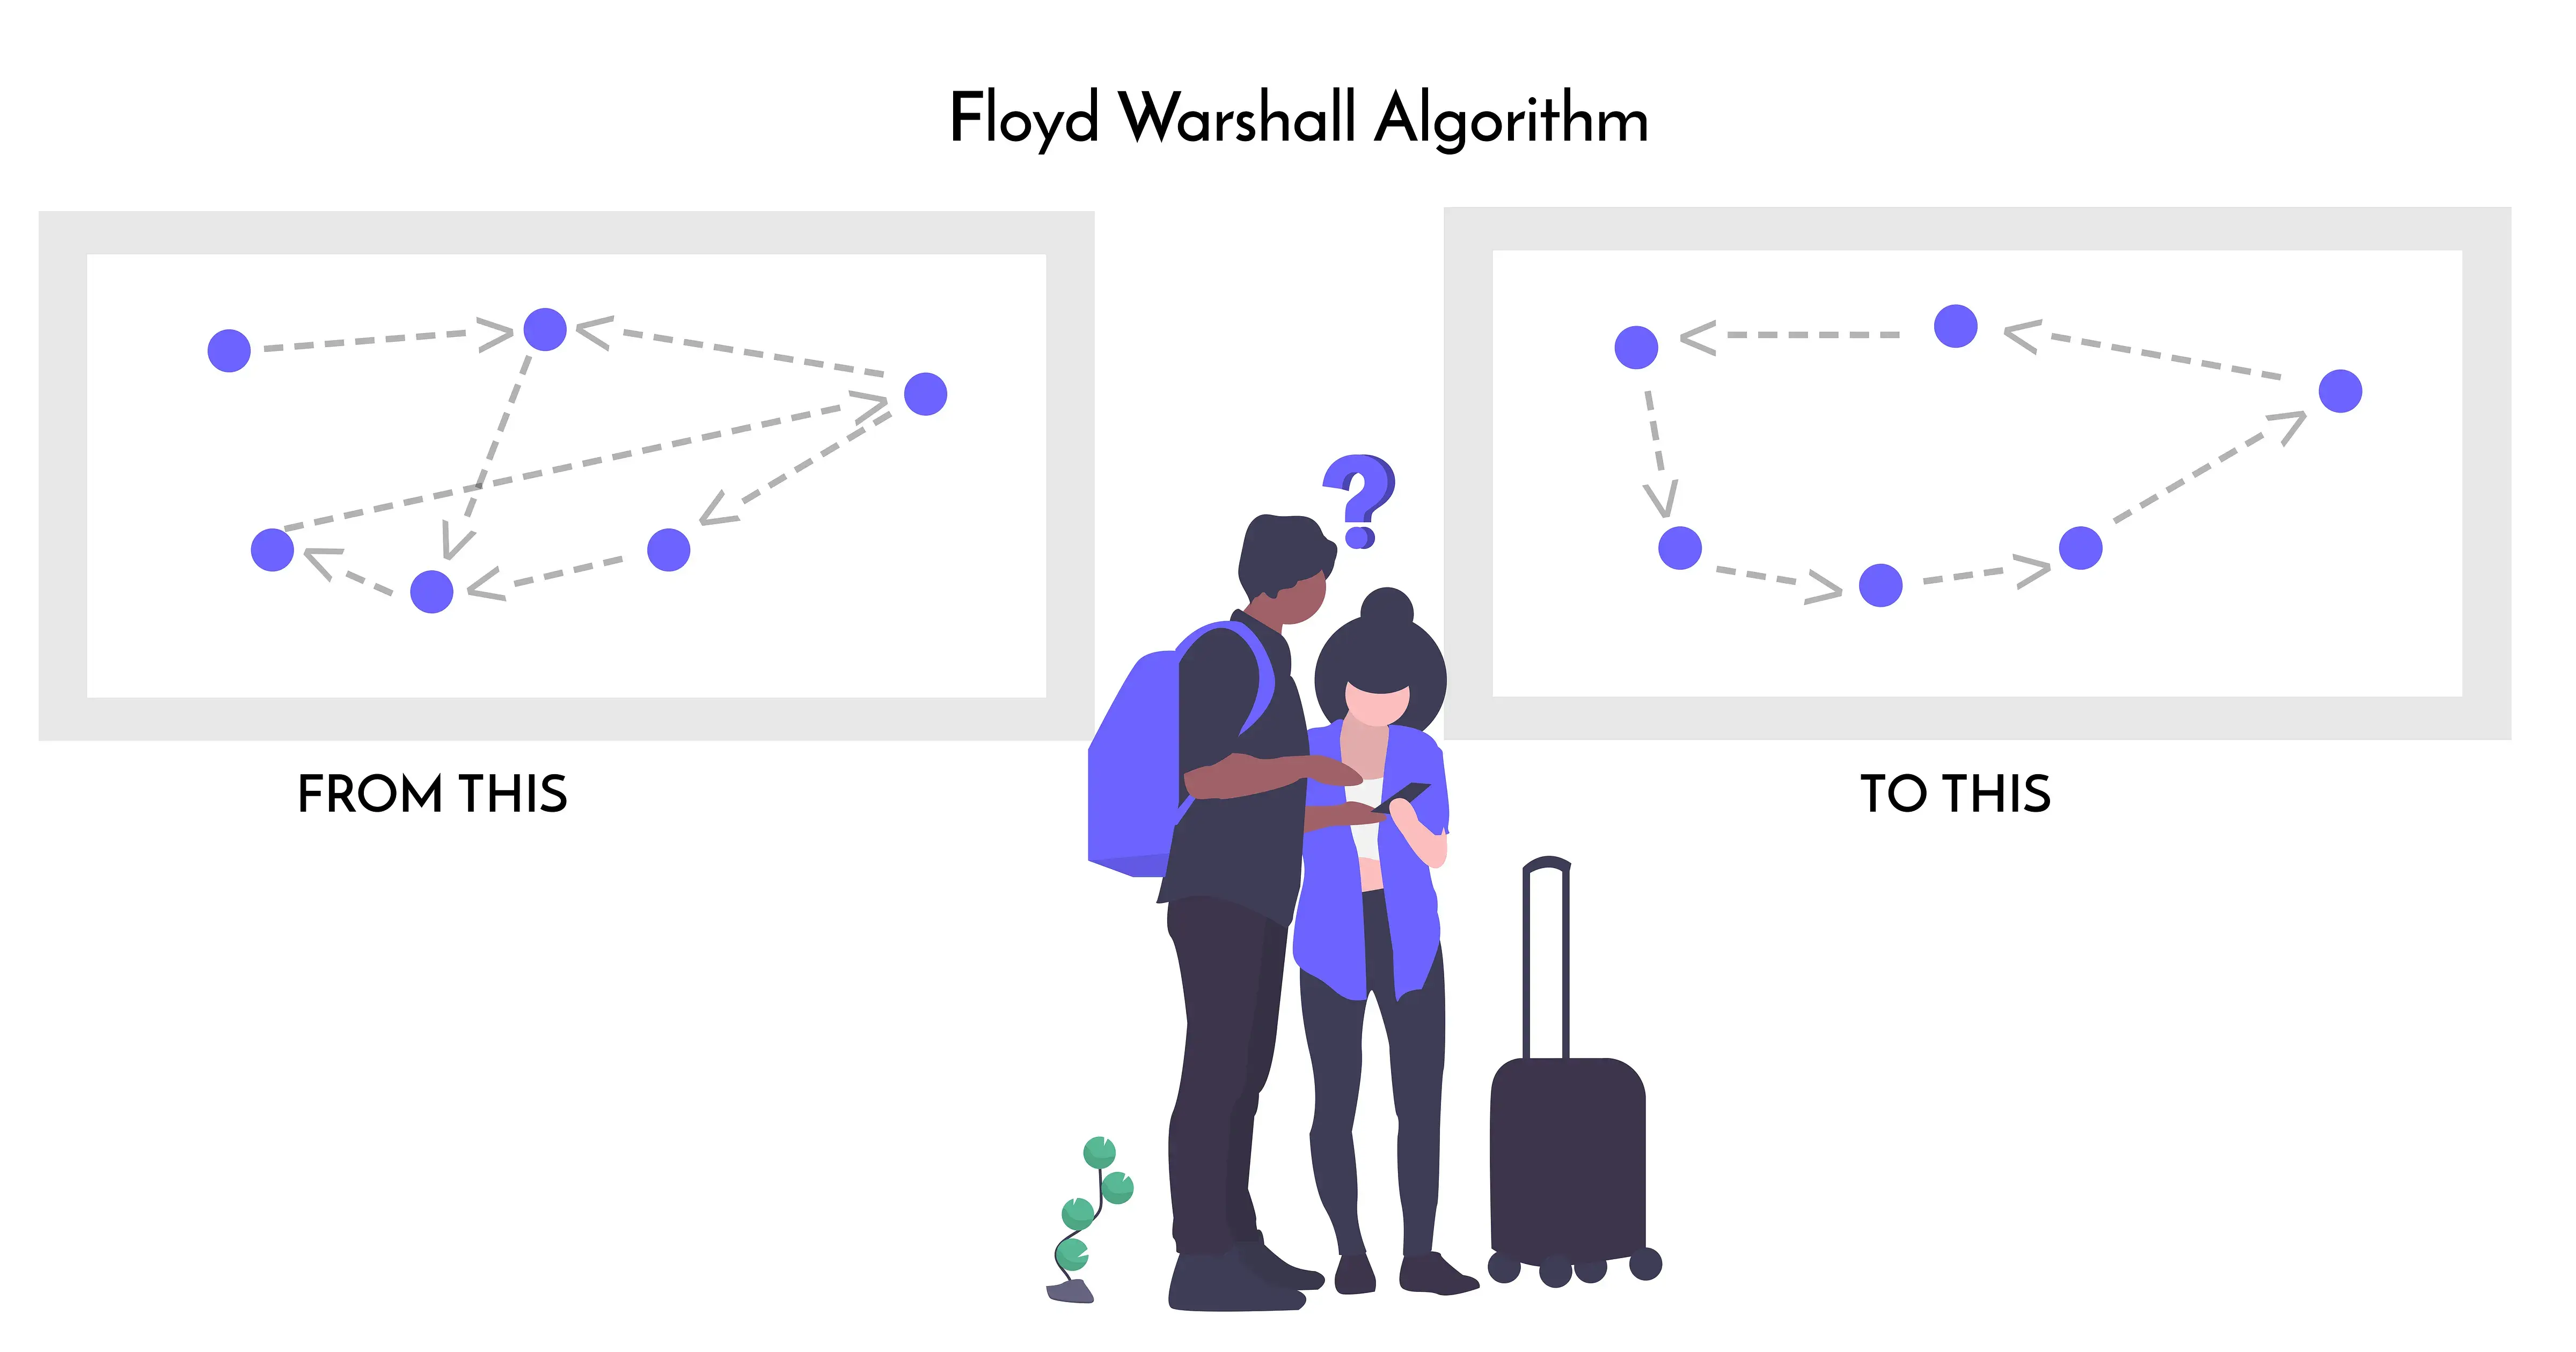
Floyd‑Warshall 算法是基于动态规划的全源最短路径算法,可求解图中任意两点最短距离,支持负权边,适合小规模稠密图,也能够检测图中的负权环。
增量式 Floyd 在标准 Floyd 基础上,按顺序逐步加入中间节点 k,动态更新任意两点间最短路径,支持节点逐个新增的场景;它复用之前已算好的路径结果,不必每次从头完整重跑,适合图中节点不断增加的问题,时间复杂度仍为\(O(n^3)\)。
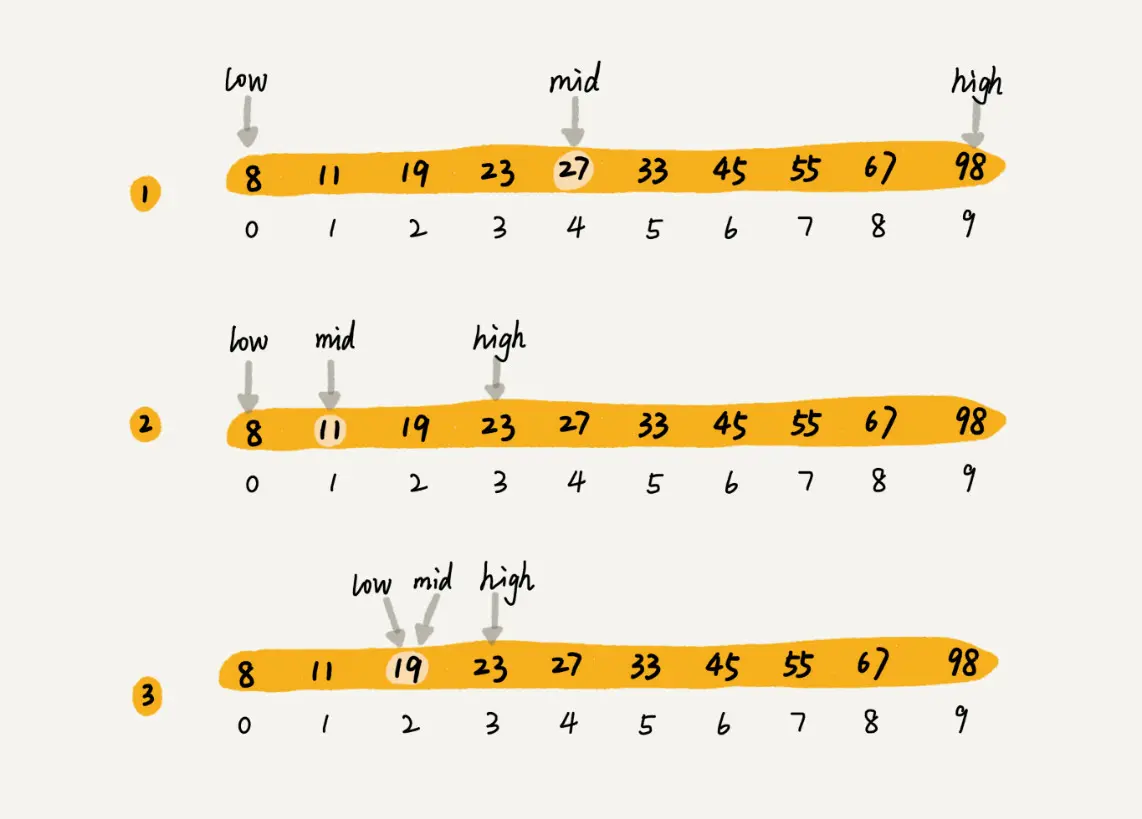
二分查找针对有序序列,每次取中间元素和目标对比,减半缩小查找范围,时间复杂度 O (log n),查找效率高。
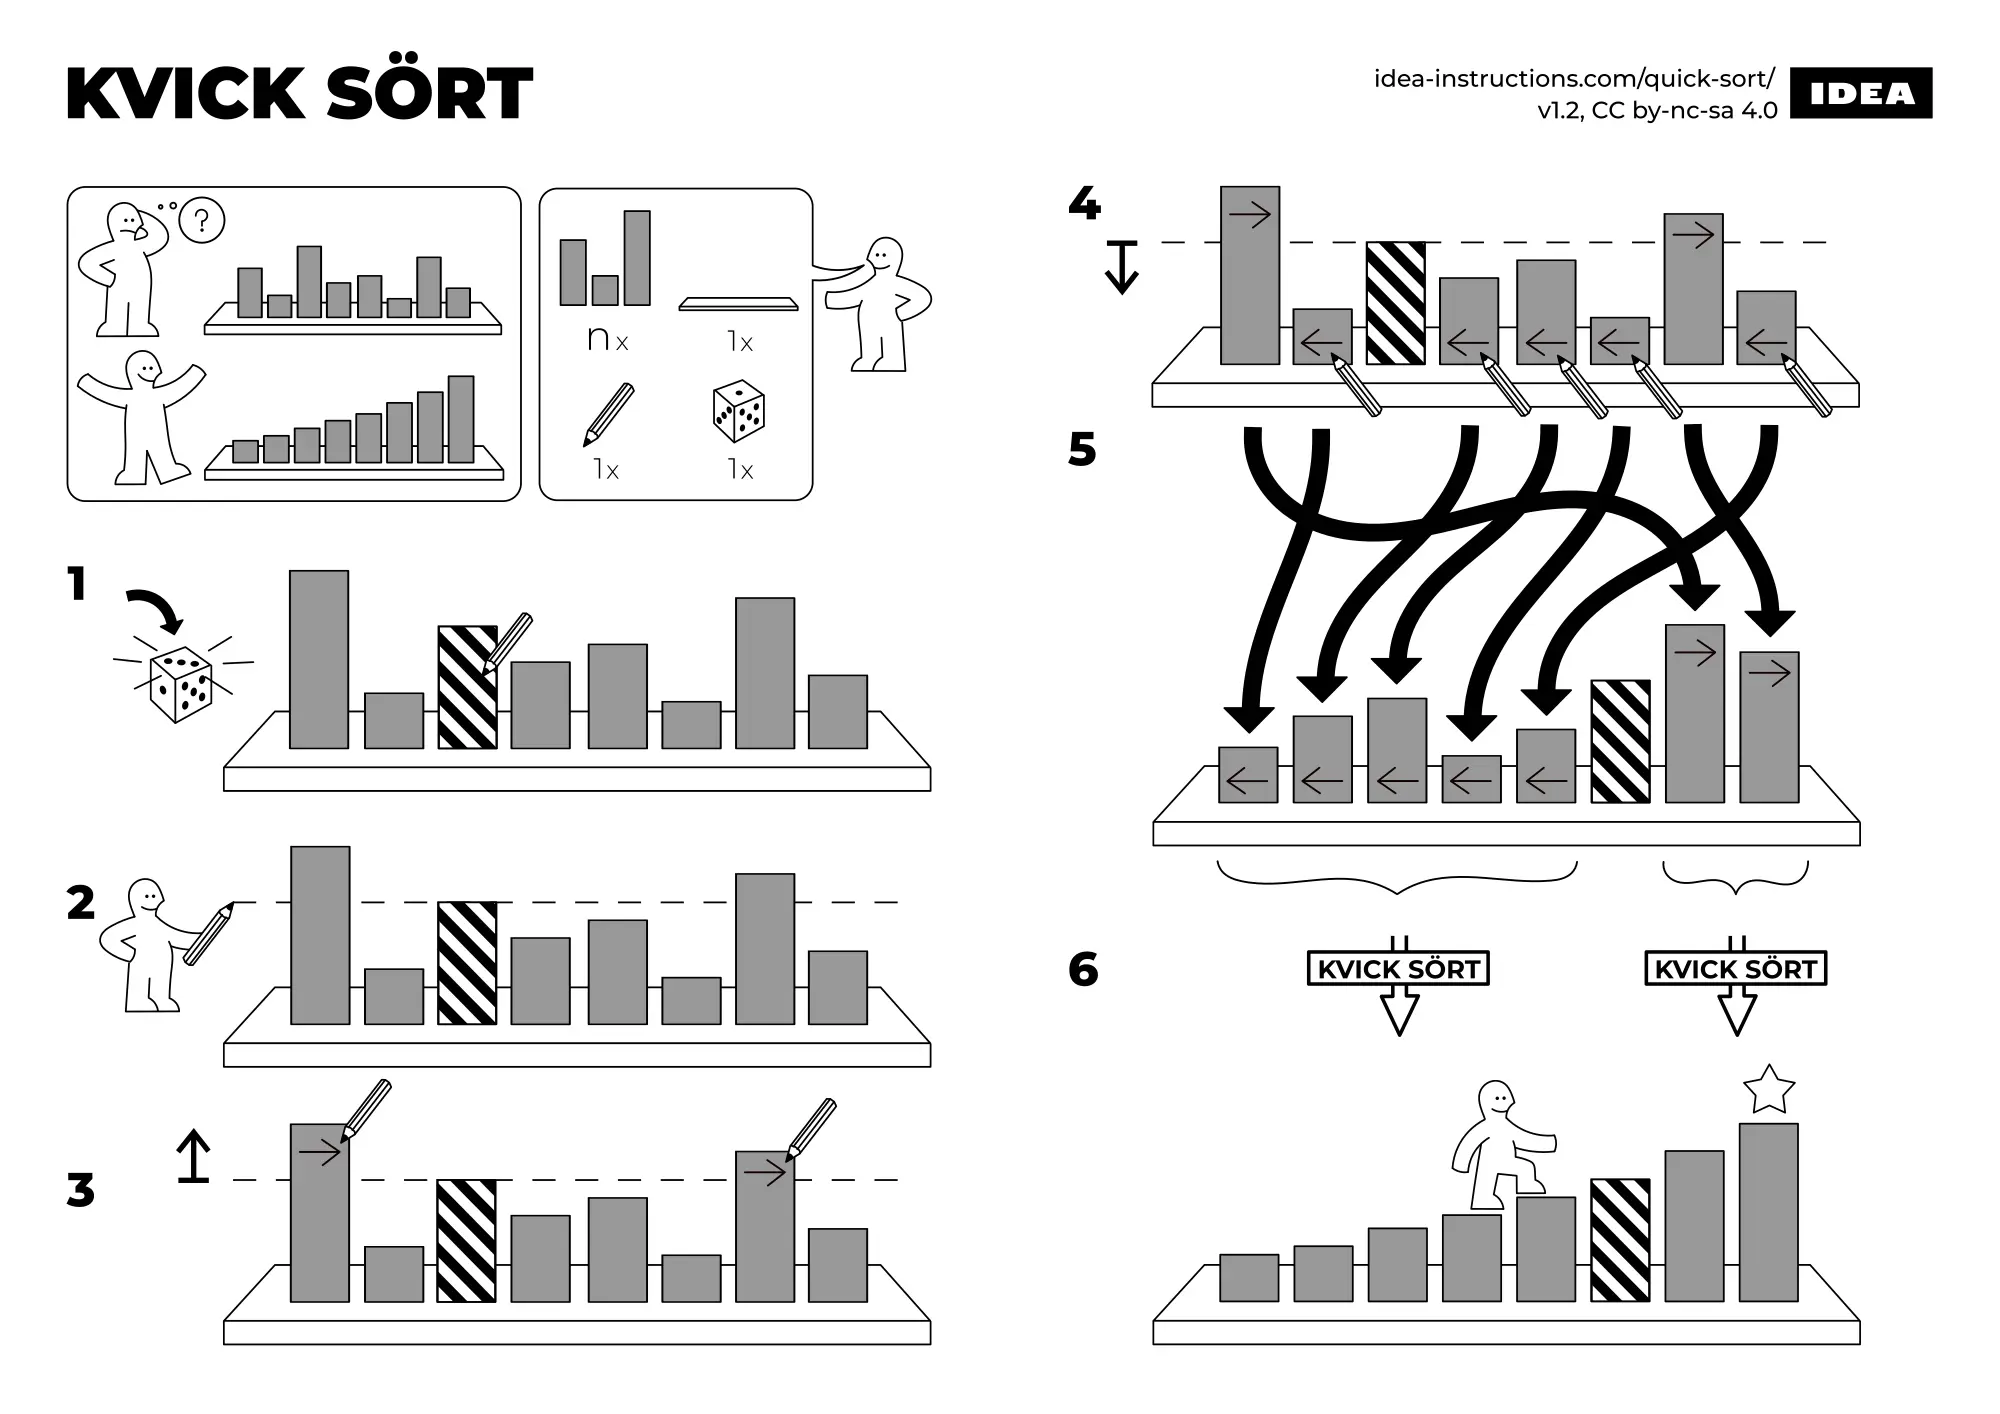
快速排序基于分治思想,选取一个基准元素,把数组划分成小于基准和大于基准的两部分,再递归对左右子区间继续划分排序;平均时间复杂度\(O(n\log n)\),最坏\(O(n^2)\),属于不稳定排序,不需要额外开辟大量辅助空间。
Dijkstra 算法是图论中经典的贪心算法,依托松弛操作求解非负边权带权图的单源最短路径,广泛运用于路径规划、网络路由等各类工程场景。