图的广度优先搜索
图的广度优先搜索(BFS)从起始顶点出发,优先访问当前节点的所有相邻顶点,再逐层向外扩展遍历,依靠队列实现,适合求最短路径、寻找连通分量,按层遍历各个结点。
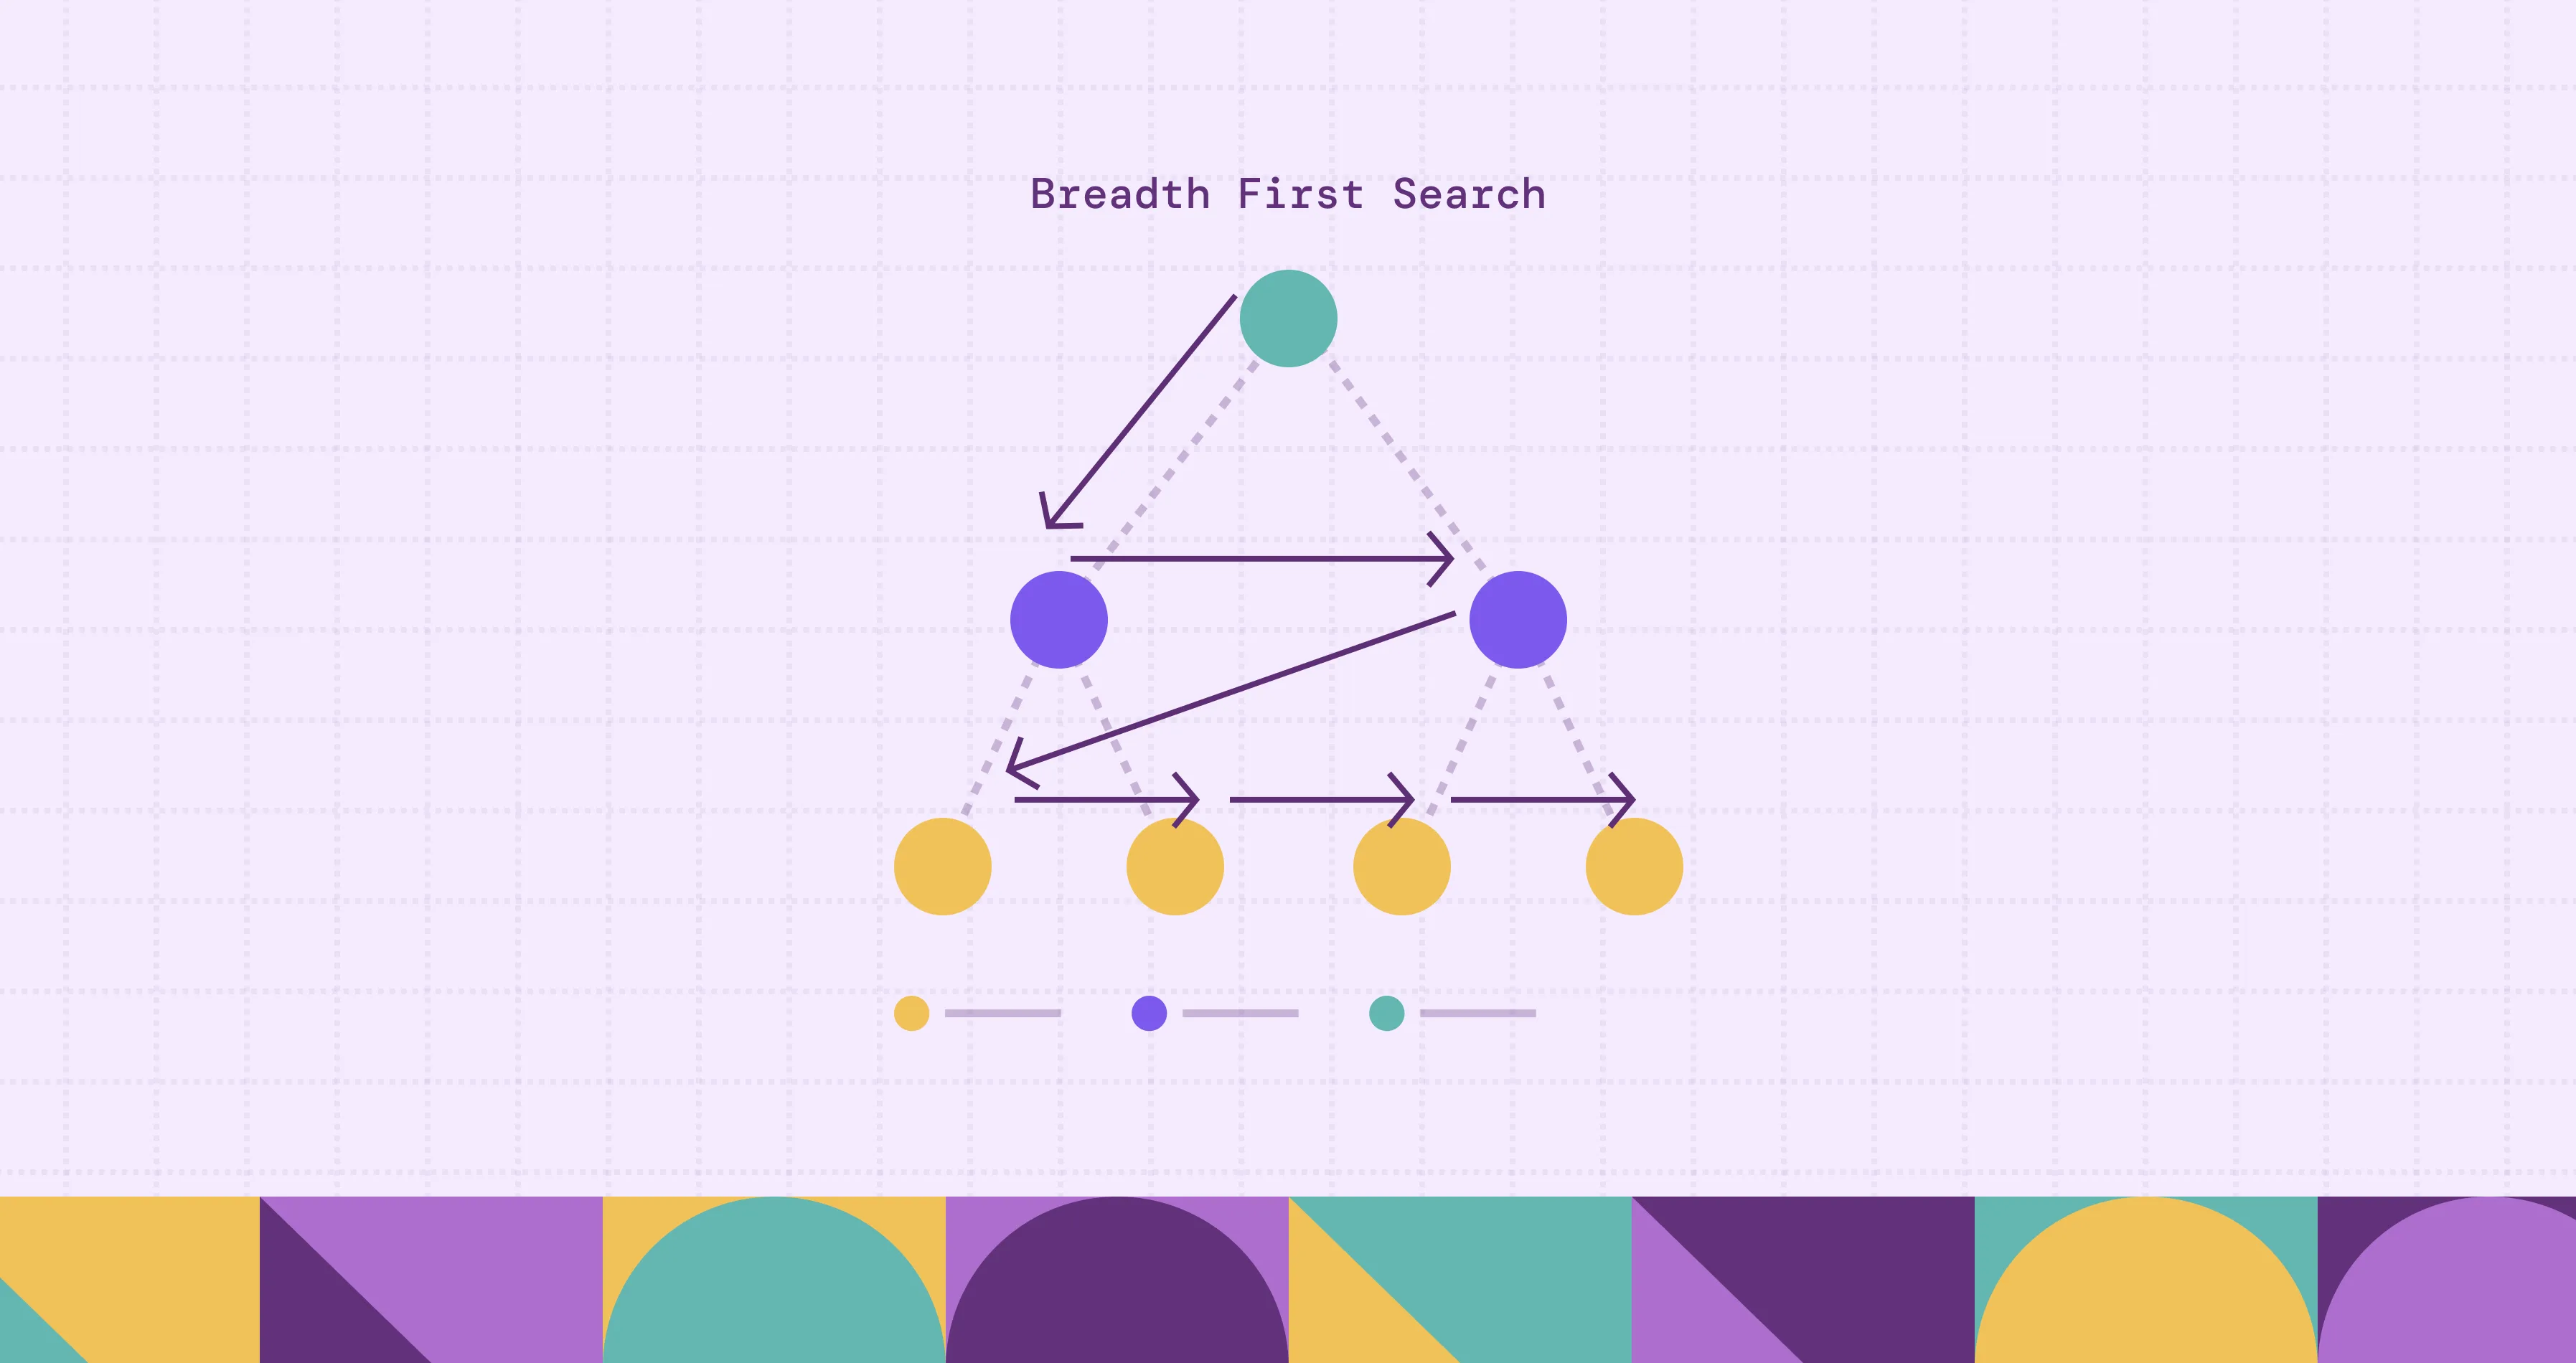
与深度优先搜索(DFS)“不撞南墙不回头”的策略不同,图的广度优先搜索(Breadth-First Search,简称 BFS) 的核心思想是 “层层推进、由近及远”:从起始顶点出发,优先访问离起始节点最近的所有邻居节点,然后再依次访问这些邻居节点的邻居。这种逐层向外扩张的特性,使其非常适合用于求解无权图的最短路径问题。
广度优先搜索(BFS)的核心是通过 队列(FIFO) 与 已访问标记 来驱动一个简单的重复循环:
- 起点入队:从源节点开始,将其标记为已访问并压入队列。
- 出队处理:取出队列头部的节点进行访问/处理。
- 邻居入队:检查该节点的所有邻居——对于尚未访问的邻居,立即标记为已访问并压入队列末尾。
- 循环终止:重复步骤 2 和 3,直到队列为空,遍历结束。
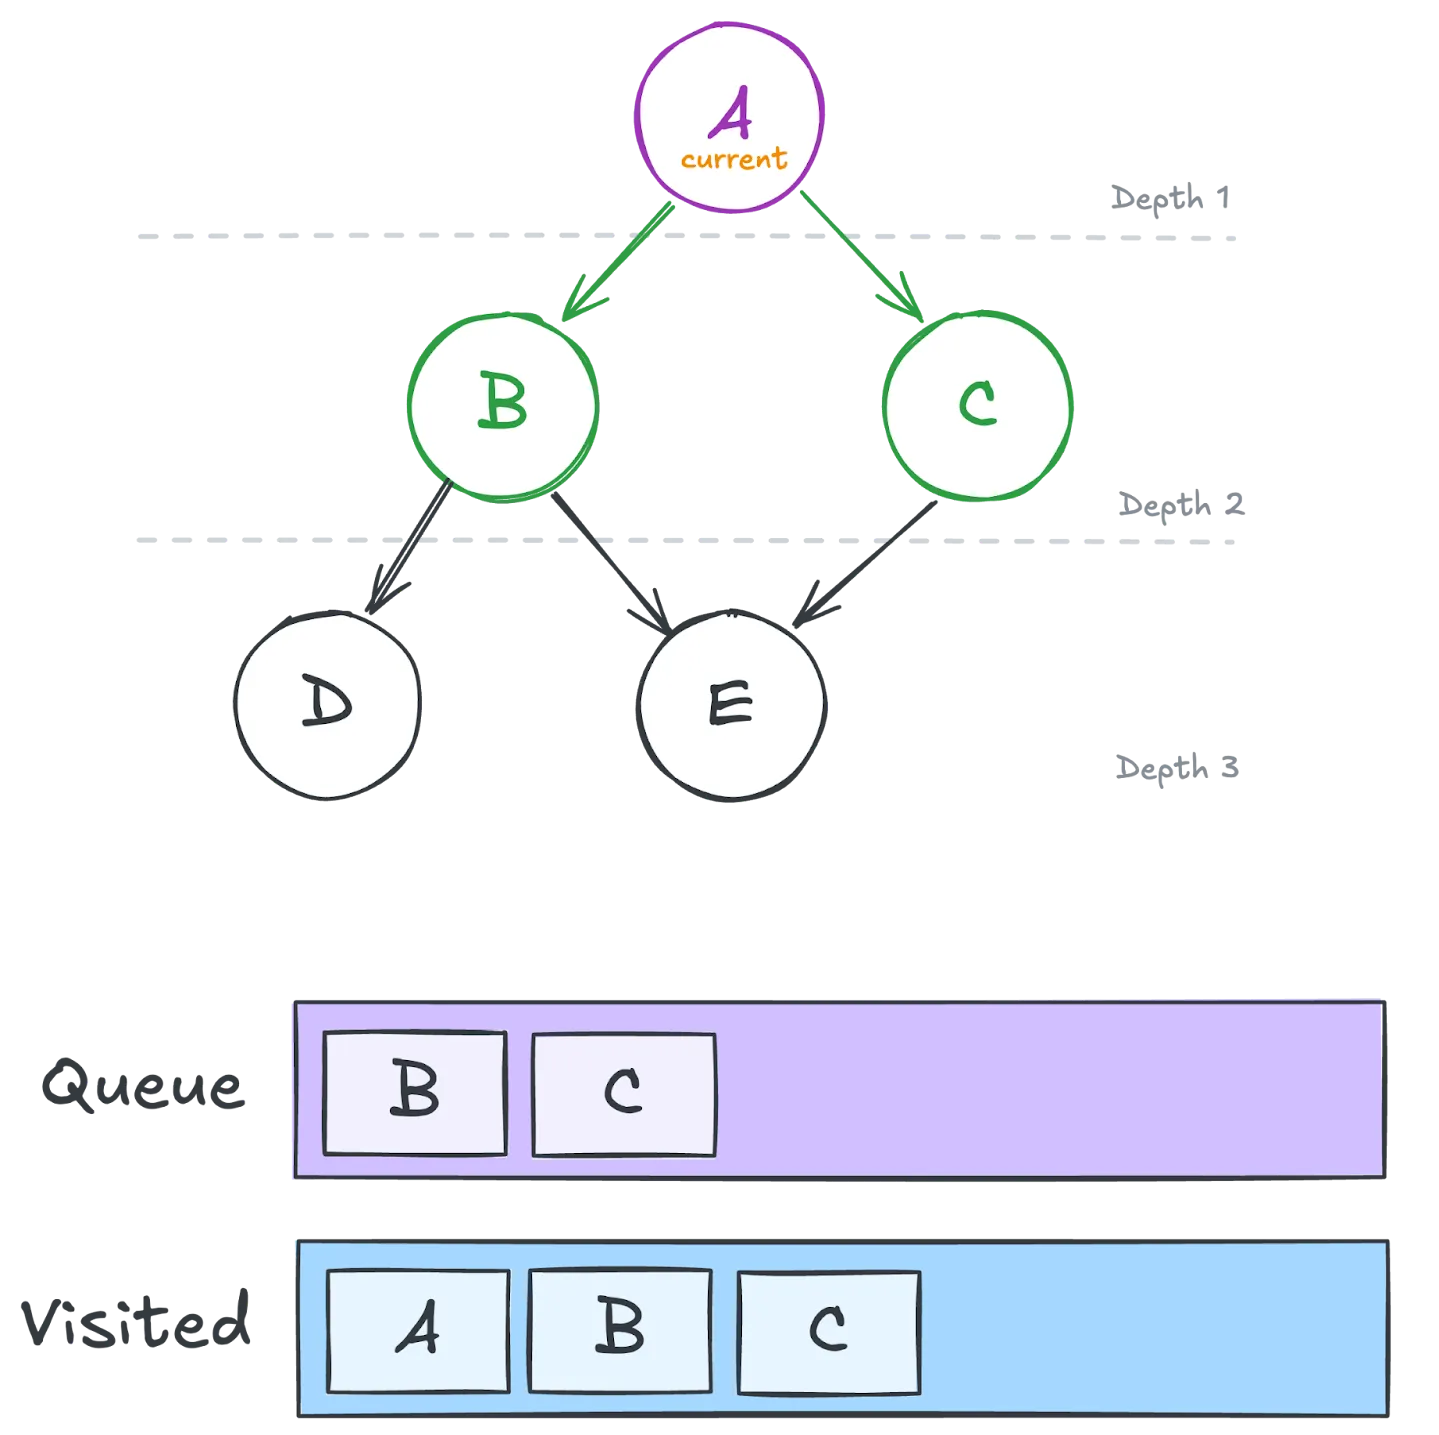
以下是以邻接表存储图的 BFS 经典实现:
#include <iostream>#include <vector>#include <queue>
using namespace std;
// BFS 遍历函数void bfs(int start, const vector<vector<int>>& adj, int numVertices) {    vector<bool> visited(numVertices, false);    queue<int> q;
    // 起始节点初始化    visited[start] = true;    q.push(start);
    cout << "BFS 遍历顺序: ";
    while (!q.empty()) {        int u = q.front();        q.pop();        cout << u << " "; // 处理当前节点
        // 遍历所有邻接节点        for (int v : adj[u]) {            if (!visited[v]) {                visited[v] = true; // 入队时即标记已访问                q.push(v);            }        }    }    cout << endl;}
int main() {    int numVertices = 6;    vector<vector<int>> adj(numVertices);
    // 构建有向图    adj[0] = {1, 2};    adj[1] = {3, 4};    adj[2] = {5};    adj[3] = {};    adj[4] = {5};    adj[5] = {};
    bfs(0, adj, numVertices); // 输出: 0 1 2 3 4 5
return 0;}| 复杂度 | 邻接表表示 | 邻接矩阵表示 | 说明 |
|---|---|---|---|
| 时间复杂度 | 为顶点数, 为边数。每个顶点入队/出队一次,每条边被检查一次。 | ||
| 空间复杂度 | 需要辅助队列存储节点,最坏情况下队列中可能包含 个节点。 |
| 维度 | 广度优先搜索(BFS) | 深度优先搜索(DFS) |
|---|---|---|
| 数据结构 | 队列(Queue) | 栈(Stack / 递归) |
| 遍历路径 | 按层次由近及远辐射扩散 | 沿单条路径纵向深挖到底后回溯 |
| 最短路径 | 能直接求出无权图的最短路径 | 无法保证找到最短路径 |
| 应用场景 | 寻找最短路径、社交网络六度分割、广播传播 | 寻找路径、拓扑排序、连通分量、迷宫回溯 |
- 无权图的最短路径问题:求从起点到终点的最少边数(如社交网络中的“共同好友”或“最短关系链”)。
- 层次遍历:树的层序遍历(如二叉树的层序输出、按层打印网络拓扑)。
- 连通分量计算:寻找无向图中相连的组件(如 Flood Fill 图像填充算法)。