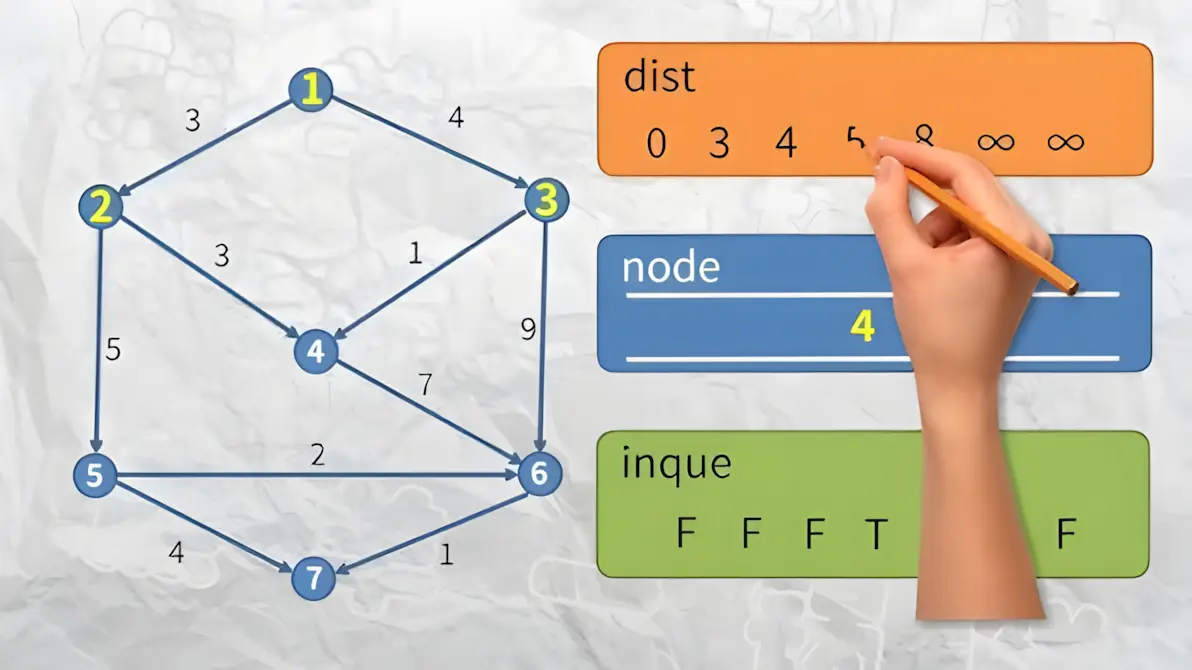
SPFA 算法
Bellman‑Ford 算法用于求解带负权边的单源最短路径,允许边权为负,通过对所有边执行 n‑1 轮松弛操作得到最短路径;再执行一轮松弛,若仍可更新距离,说明图中存在负权回路,时间复杂度 O (nm),效率低于 Dijkstra,适合检测负权环。
基础算法, 最短路径问题
属于该分类的文章:
6篇文章
Bellman‑Ford 算法用于求解带负权边的单源最短路径,允许边权为负,通过对所有边执行 n‑1 轮松弛操作得到最短路径;再执行一轮松弛,若仍可更新距离,说明图中存在负权回路,时间复杂度 O (nm),效率低于 Dijkstra,适合检测负权环。
DAG 即有向无环图,DAG 上的最短路径先对图做拓扑排序,按照拓扑序列依次取出每个顶点,对它的所有出边执行松弛操作即可求出单源最短路径;该算法可以处理负权边,不能处理负环(DAG 本身不存在环),时间复杂度 O(n+m),效率优于 Bellman‑Ford 与 SPFA。
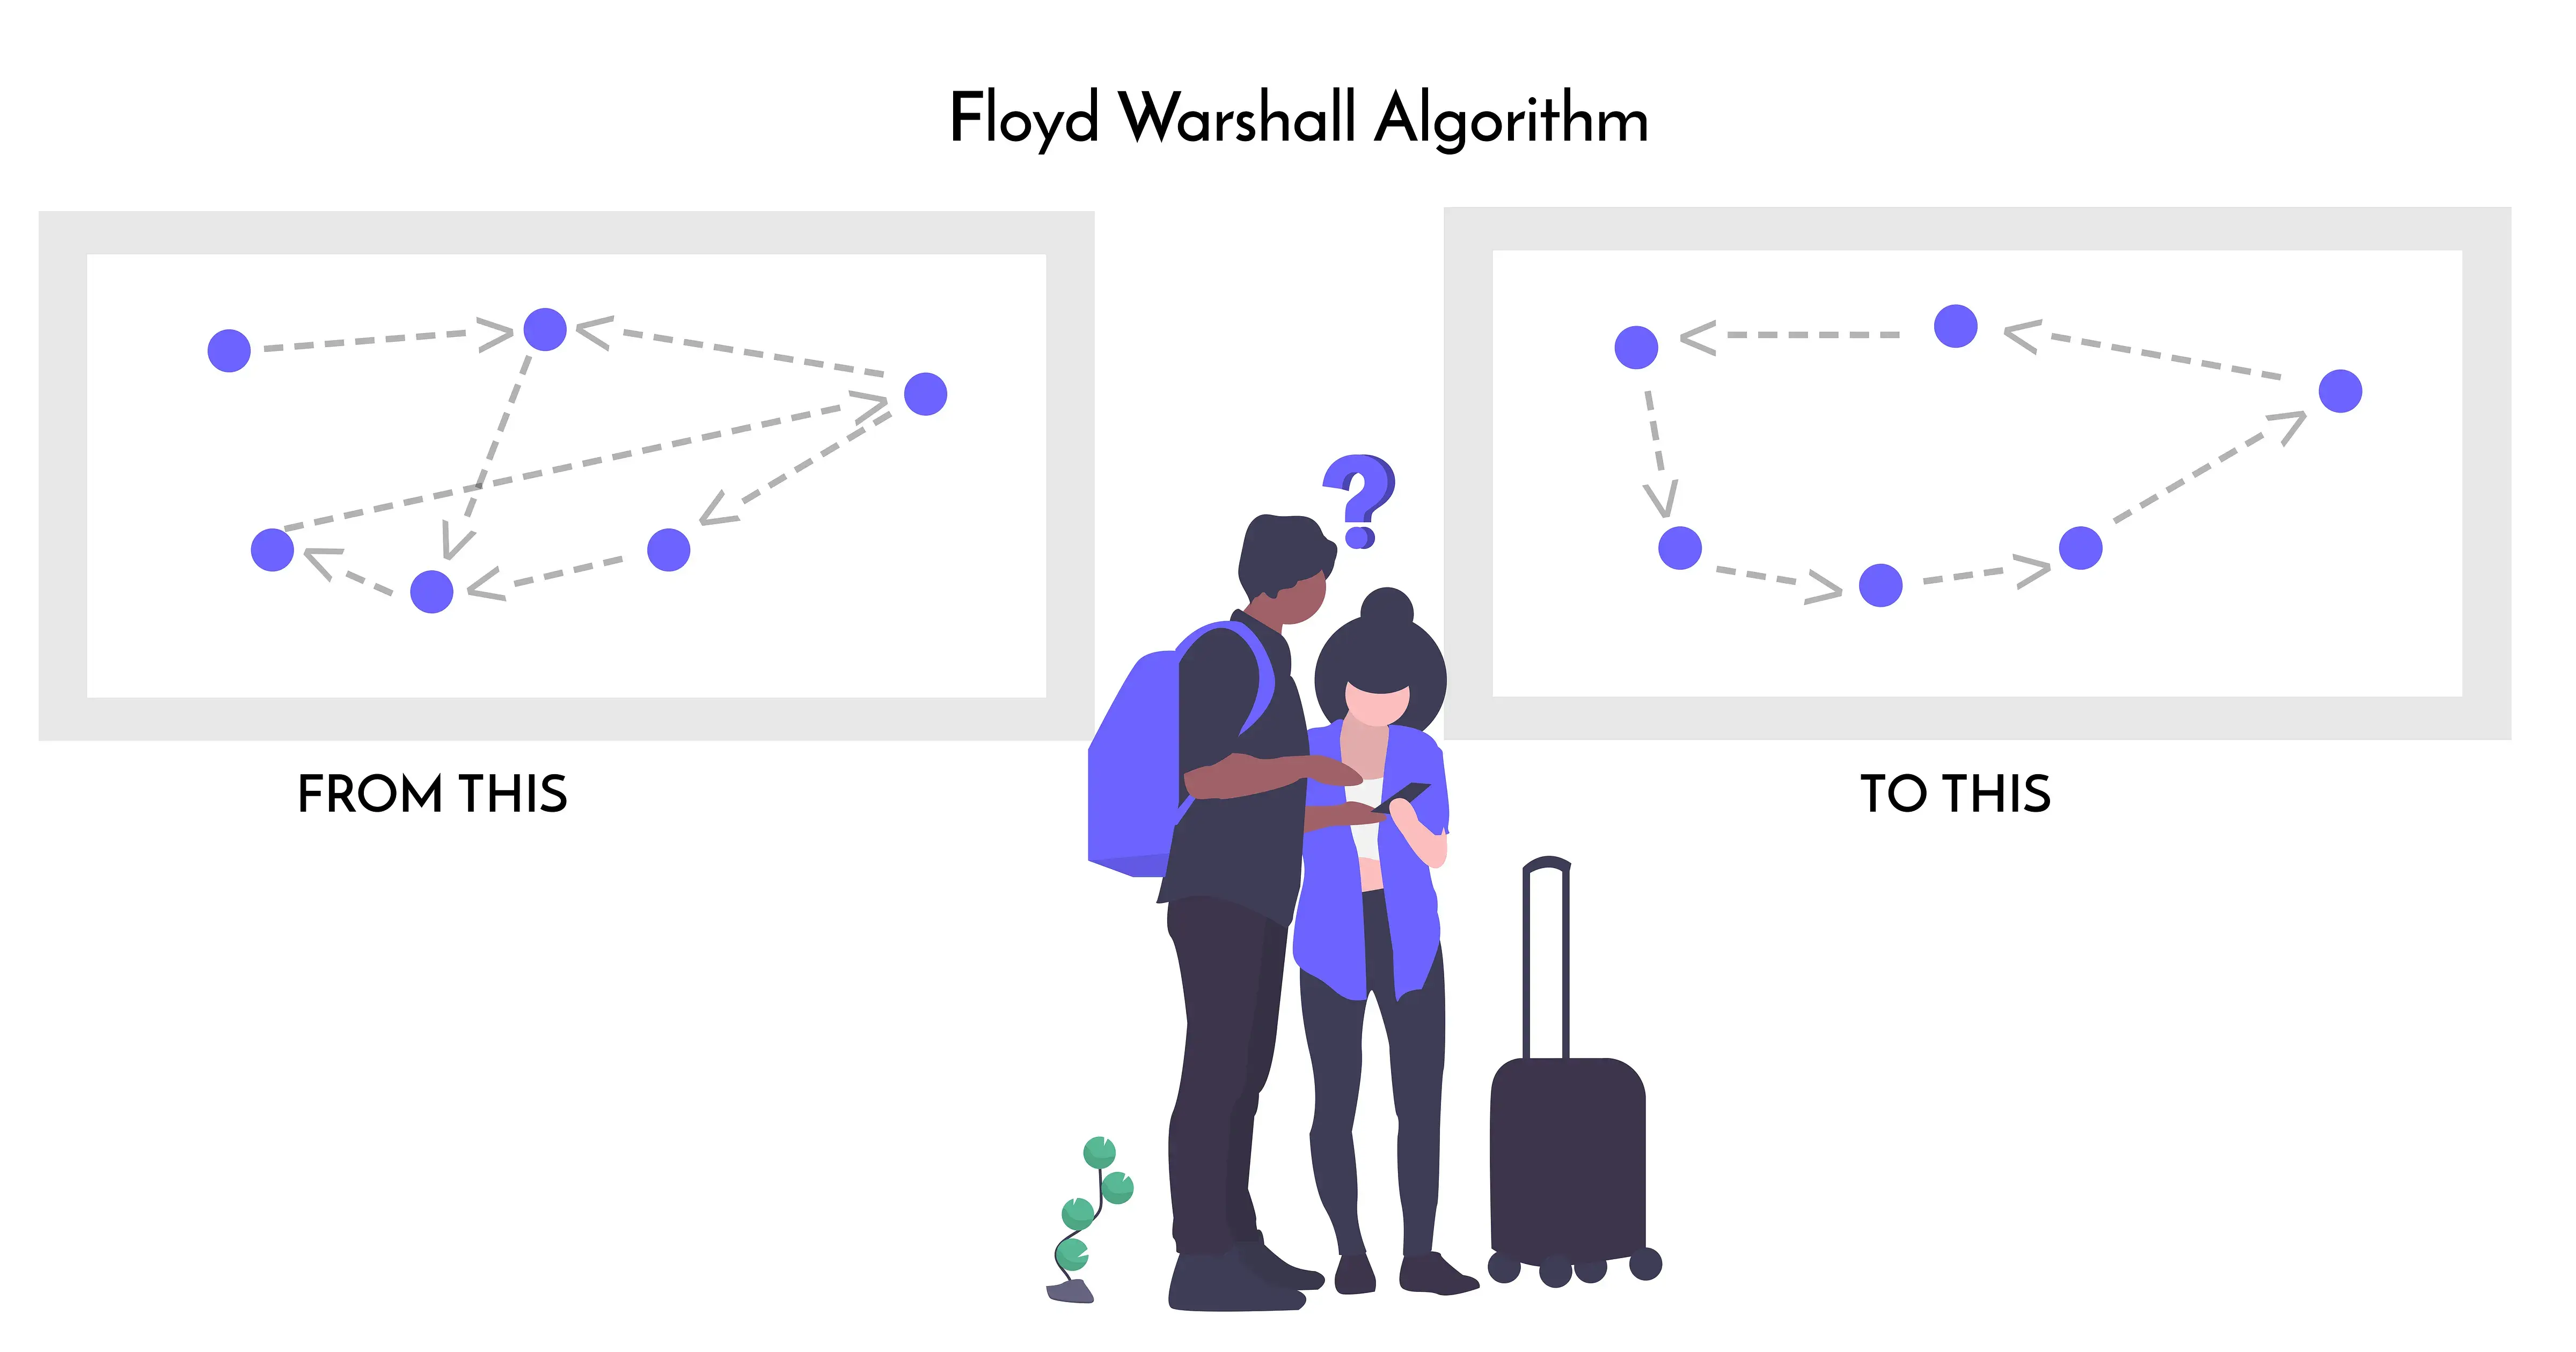
Floyd‑Warshall 算法是基于动态规划的全源最短路径算法,可求解图中任意两点最短距离,支持负权边,适合小规模稠密图,也能够检测图中的负权环。
增量式 Floyd 在标准 Floyd 基础上,按顺序逐步加入中间节点 k,动态更新任意两点间最短路径,支持节点逐个新增的场景;它复用之前已算好的路径结果,不必每次从头完整重跑,适合图中节点不断增加的问题,时间复杂度仍为\(O(n^3)\)。
Dijkstra 算法是图论中经典的贪心算法,依托松弛操作求解非负边权带权图的单源最短路径,广泛运用于路径规划、网络路由等各类工程场景。
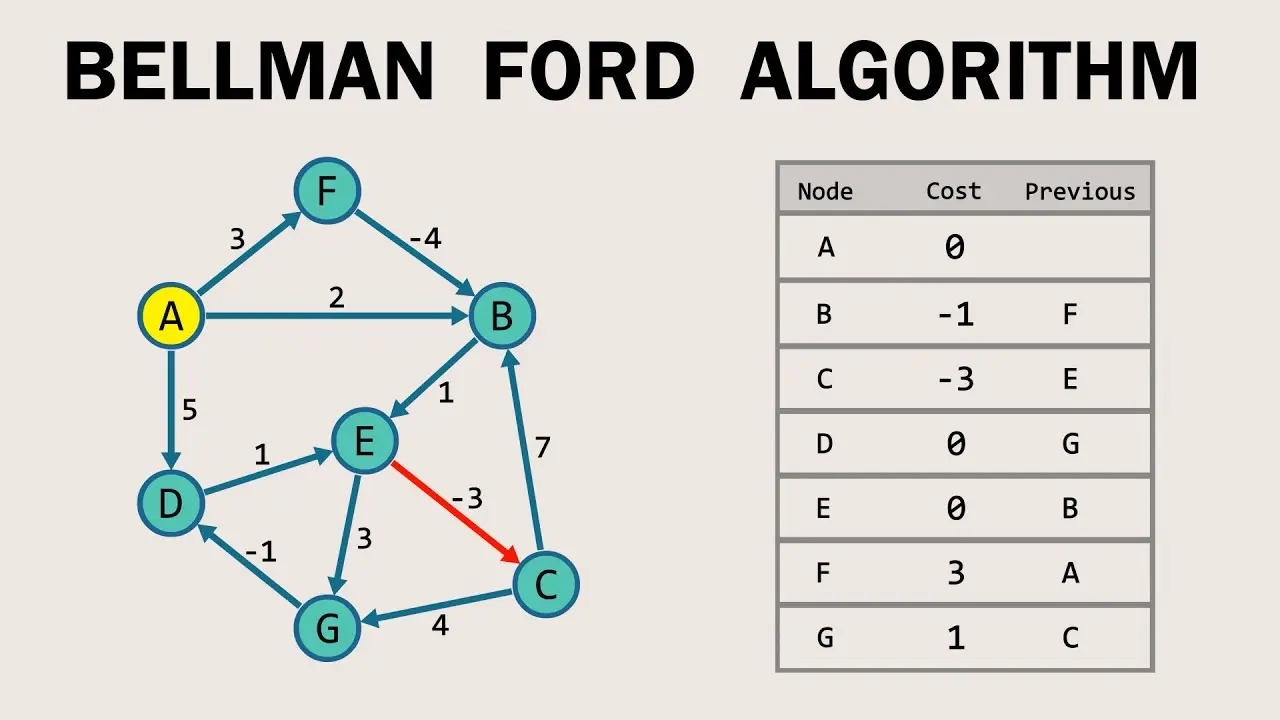
SPFA 是 Bellman‑Ford 的队列优化版本,用于求解带负权边的单源最短路径,只将被松弛成功的顶点入队,避免无效松弛;通过记录顶点入队次数,若某点入队超过顶点总数,即可判定存在负权回路,平均时间复杂度较低,最坏仍为 O (nm)。